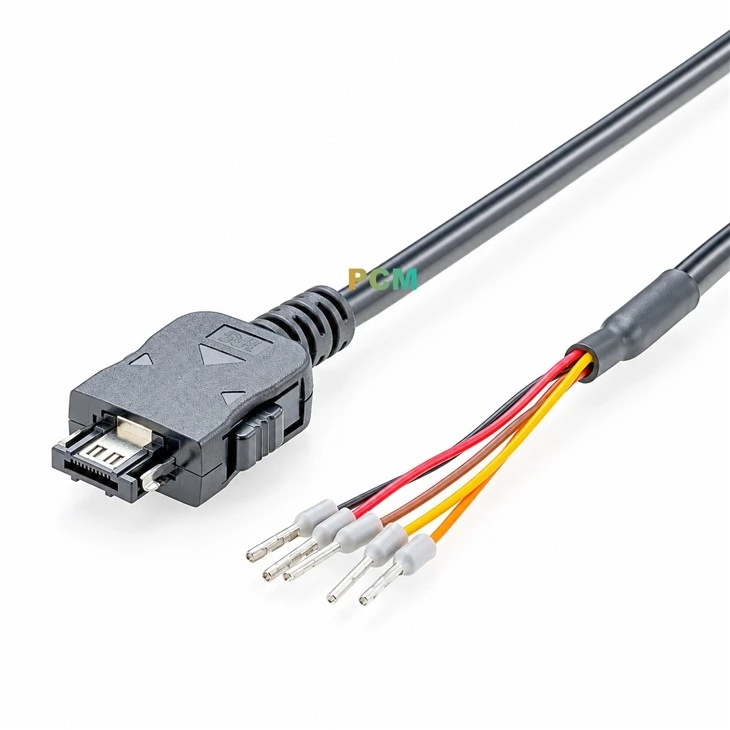
1. Interfață de alimentare: folosită pentru a furniza energie robotului.
Interfețele de alimentare comune includ:
Conector de alimentare DC: cum ar fi conectorul DT, Anderson Powerpole etc.
Priză de curent alternativ: cum ar fi conectorul IEC standard.
2. Interfață de semnal: utilizată pentru a transmite semnale de control și senzor.
Interfețele comune de semnal includ:

conector M12
folosit pentru senzor și transmisie de date, rezistent la apă și durabil.

Interfață RJ45 (Ethernet).
utilizat pentru comunicarea în rețea și transmisia de date.

Conector D-Sub
folosit pentru diferite transmisii de semnal, de obicei folosit pentru a conecta controlere și senzori.

Conector circular
cum ar fi conectorul Lemo, utilizat pentru transmisia semnalului de înaltă densitate și fiabilitate ridicată.
3. Interfață de comunicație: utilizată pentru schimbul de date cu sisteme externe.
Interfețele comune de comunicare includ:

Conector CAN (Controller Area Network).
utilizat pentru comunicații în vehicule și sisteme de control industrial.

Interfață serială RS232/RS485
folosit pentru transmiterea datelor în serie.

interfață USB
utilizate pentru schimbul de date cu computere sau alte dispozitive
4. Interfață senzor: utilizată pentru a conecta diferiți senzori, cum ar fi senzori de poziție, senzori de distanță etc.
Interfețele comune ale senzorilor includ:
Terminale I/O: utilizate pentru a conecta semnale digitale și analogice.
Conectori specifici senzorului: cum ar fi interfețe specifice pentru senzori de presiune și senzori de temperatură.
5. Interfață pentru servomotoare: utilizată pentru a conecta servomotoare și drivere.
Interfețele comune pentru servomotoare includ:

Conector codificator
folosit pentru a transmite date de la codificatoare rotative.
Conector de control al motorului
cum ar fi conectori 4-pin sau 8-pin, utilizați pentru a transmite semnale de acționare a motorului.